

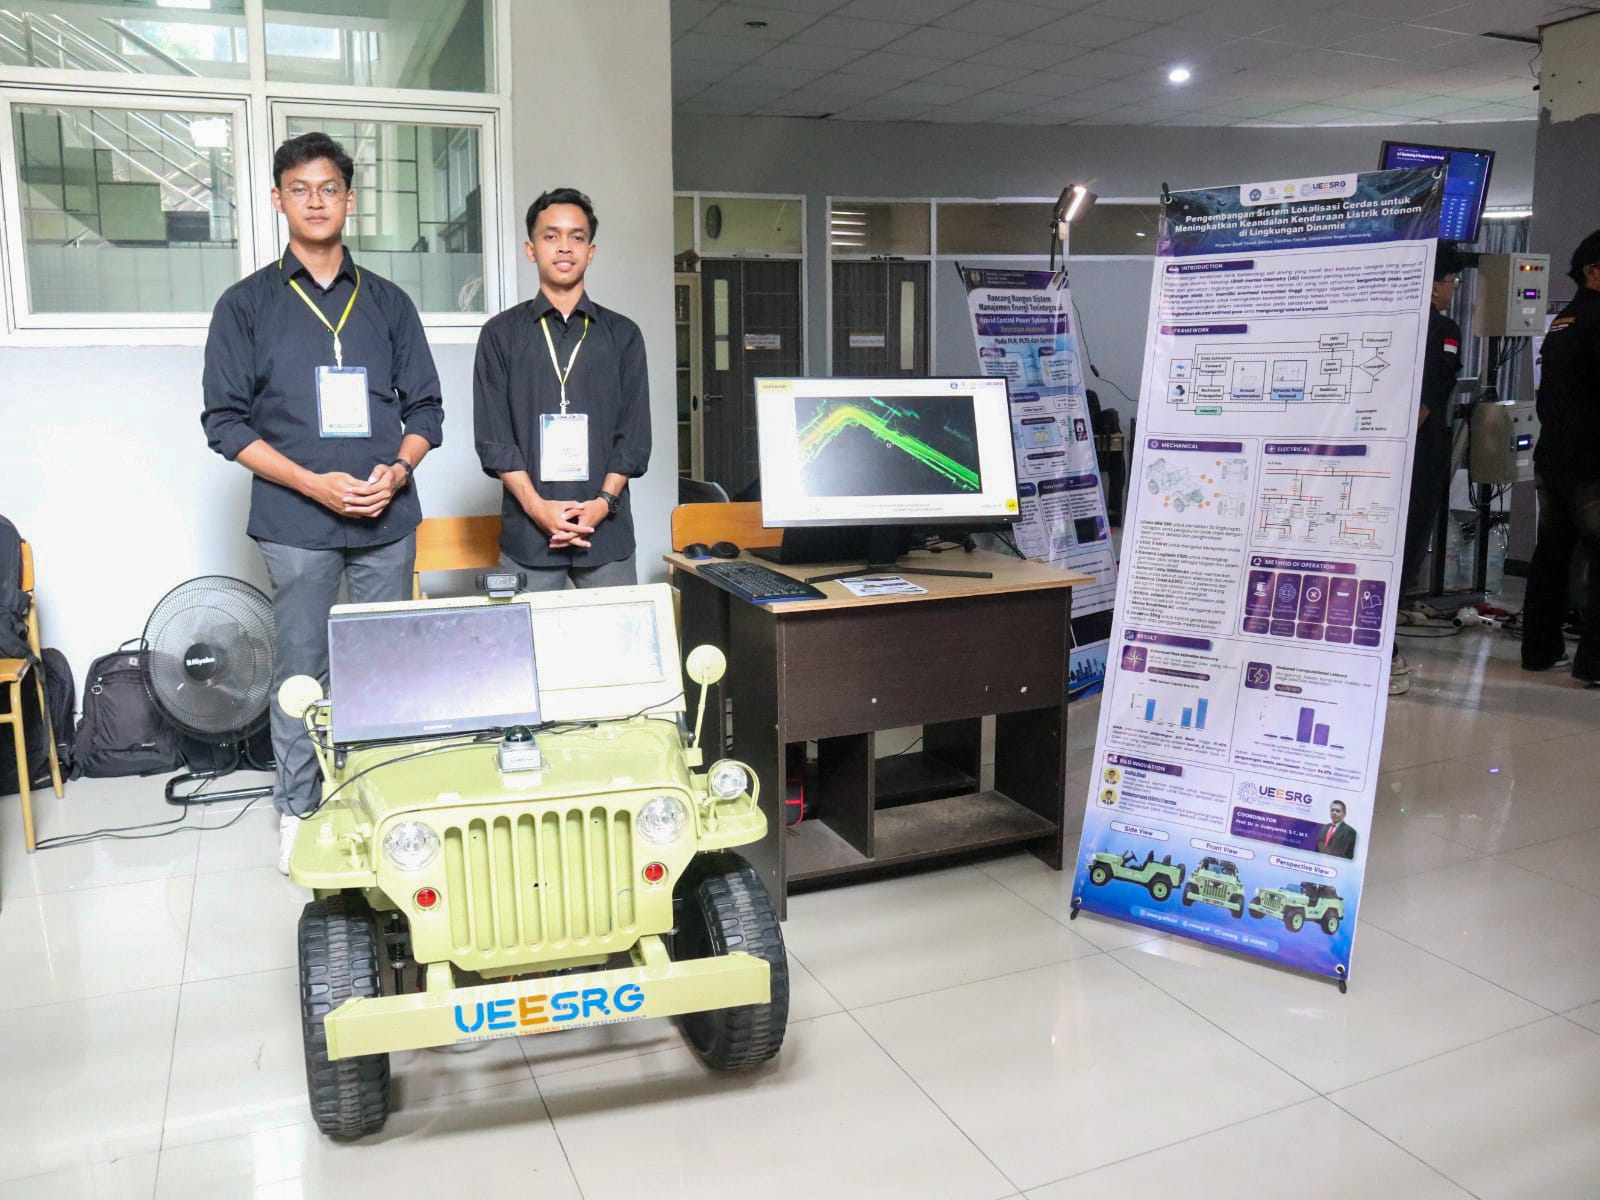
SEMARANG — Dua mahasiswa Program Studi Teknik Komputer, Fakultas Teknik Universitas Negeri Semarang (FT UNNES), Saiful Rizqi dan Muhammad Hilmi Farras, menghadirkan inovasi kendaraan listrik otonom berteknologi tinggi dalam gelaran EXPO Capstone di Gedung E11 FT UNNES, Rabu (11/11/2026). Purwarupa kendaraan cerdas ini dirancang dengan fokus utama pada peningkatan akurasi sistem lokalisasi menggunakan metode LiDAR-Inertial Odometry (LIO).
Pengembangan kendaraan listrik otonom tersebut dilatarbelakangi oleh tantangan krusial dalam teknologi kendaraan tanpa pengemudi, yakni kemampuan mengenali lingkungan sekitar (perception) sekaligus memperkirakan posisi dan orientasi kendaraan secara presisi (localization) tanpa bergantung sepenuhnya pada sinyal navigasi eksternal. Untuk menjawab tantangan tersebut, Saiful dan Hilmi merancang arsitektur perangkat keras terintegrasi yang memadukan sensor spasial, sensor visual, sistem inersia, serta unit komputasi kecerdasan buatan berkinerja tinggi.
Pada sistem persepsi lingkungan, kendaraan ini dilengkapi sensor LiDAR Livox Mid-360 yang mampu memindai area sekitar dan menghasilkan data spasial dalam bentuk point cloud tiga dimensi (3D) secara menyeluruh. Data spasial tersebut diperkaya dengan tangkapan informasi visual dari kamera Logitech serta pembacaan percepatan dan kecepatan sudut kendaraan melalui Inertial Measurement Unit (IMU). Seluruh aliran data multi-sensor ini diproses secara waktu nyata (real-time) oleh NVIDIA Jetson Orin yang bertindak sebagai otak komputasi utama untuk menjalankan algoritma persepsi, lokalisasi, hingga pengambilan keputusan navigasi.
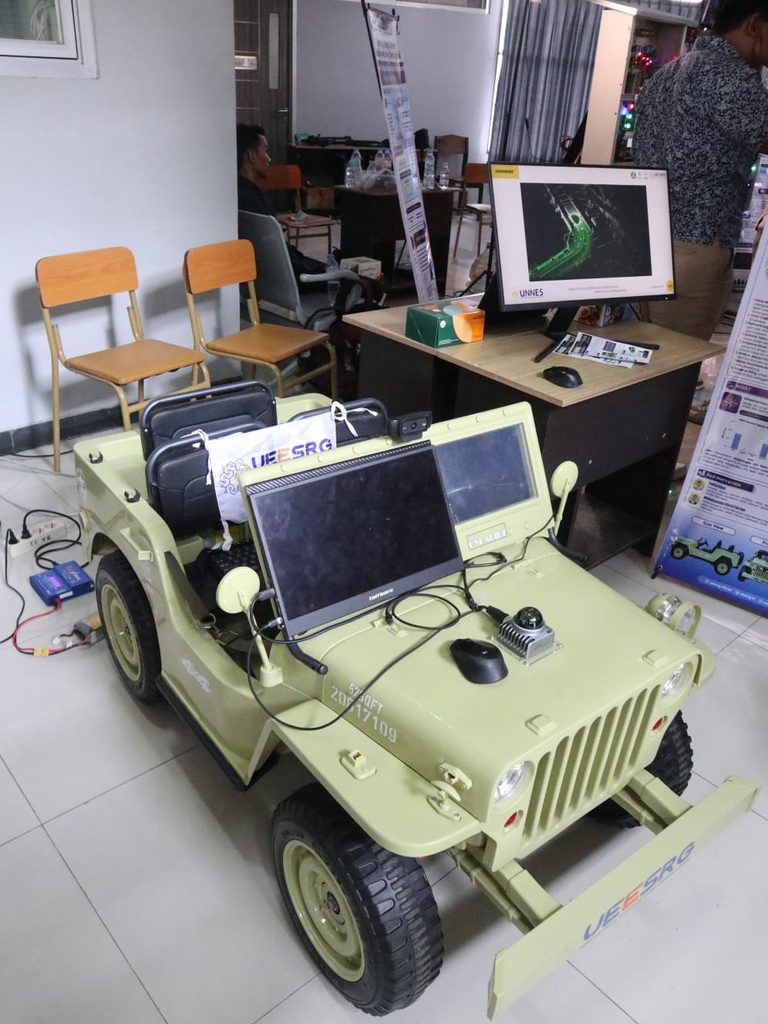
Sementara itu, pada sistem penggerak dan kendali mekanis, kendaraan listrik ini menggunakan motor brushless AC sebagai penggerak roda belakang dengan pengaturan kecepatan presisi yang dikendalikan melalui modul VESC 6 MKVI. Untuk kendali arah laju, terpasang aktuator DSservo 25 kg yang menggerakkan mekanisme kemudi secara responsif. Seluruh subsistem elektronik dan mekanis tersebut ditopang oleh suplai daya dari baterai Tattu 10000 mAh serta didukung konektivitas nirkabel berkecepatan tinggi melalui antena Intel AX201.
Inovasi utama dari pengembangan ini terletak pada penerapan metode LiDAR-Inertial Odometry (LIO) yang menggabungkan data pemindaian point cloud 3D dari LiDAR dengan data dinamika gerak dari IMU. Melalui fusi sensor tersebut, sistem mampu mengestimasi pergerakan, posisi, dan orientasi kendaraan dengan tingkat akurasi serta keandalan yang jauh lebih tinggi, bahkan ketika kendaraan bermanuver atau melintasi lingkungan yang dinamis.
Dari sisi pengembangan dan skala rekayasa, purwarupa kendaraan listrik otonom ini berhasil diselesaikan pada 1 September 2026 setelah melalui tahapan perancangan, integrasi perangkat keras, pemrograman algoritma, serta pengujian selama 70 hari. Pembangunan sistem ini menghabiskan total biaya sebesar Rp42.000.000—sebuah nilai investasi riset yang tergolong sangat fantastis untuk ukuran karya inovasi tingkat mahasiswa, sejalan dengan penggunaan komponen komputasi dan sensor berstandar industri.
Kehadiran karya inovatif ini di panggung EXPO Capstone FT UNNES turut memperkuat kontribusi perguruan tinggi dalam mendukung pencapaian SDG 9 (Industri, Inovasi, dan Infrastruktur). Melalui penguasaan teknologi kendaraan listrik otonom dan riset rekayasa kendali cerdas berstandar industri, mahasiswa Teknik Komputer FT UNNES membuktikan kapasitas akademisi muda dalam mendorong transformasi transportasi berkelanjutan, mempercepat kemandirian inovasi teknologi nasional, serta membangun fondasi infrastruktur mobilitas masa depan.